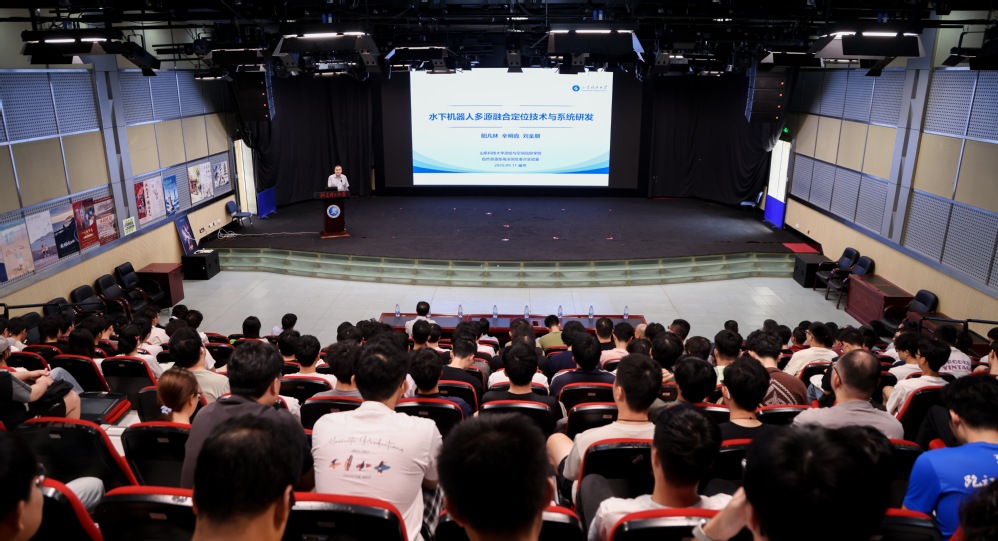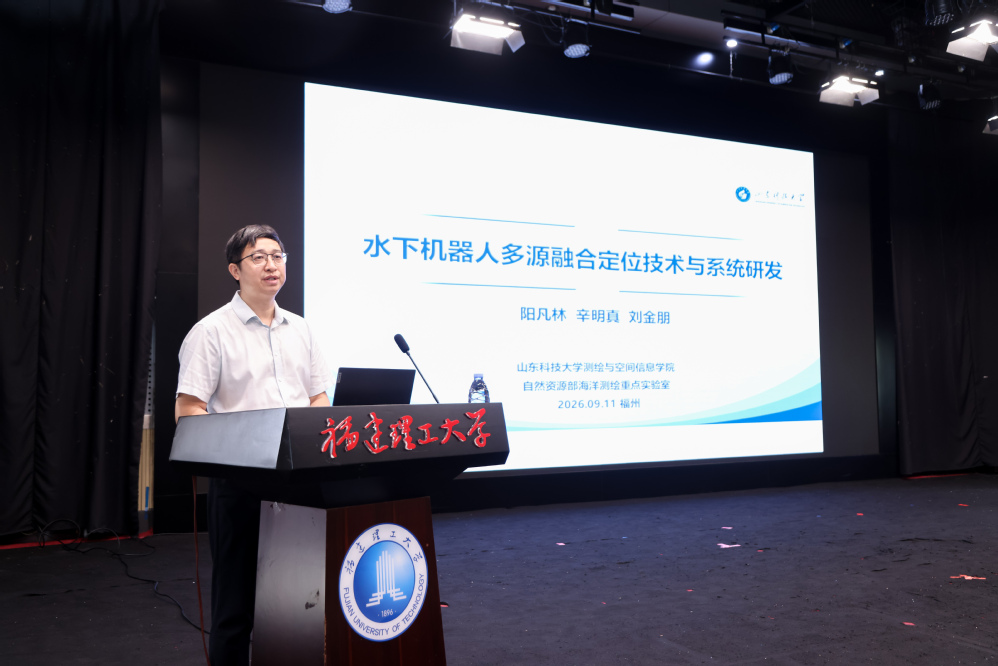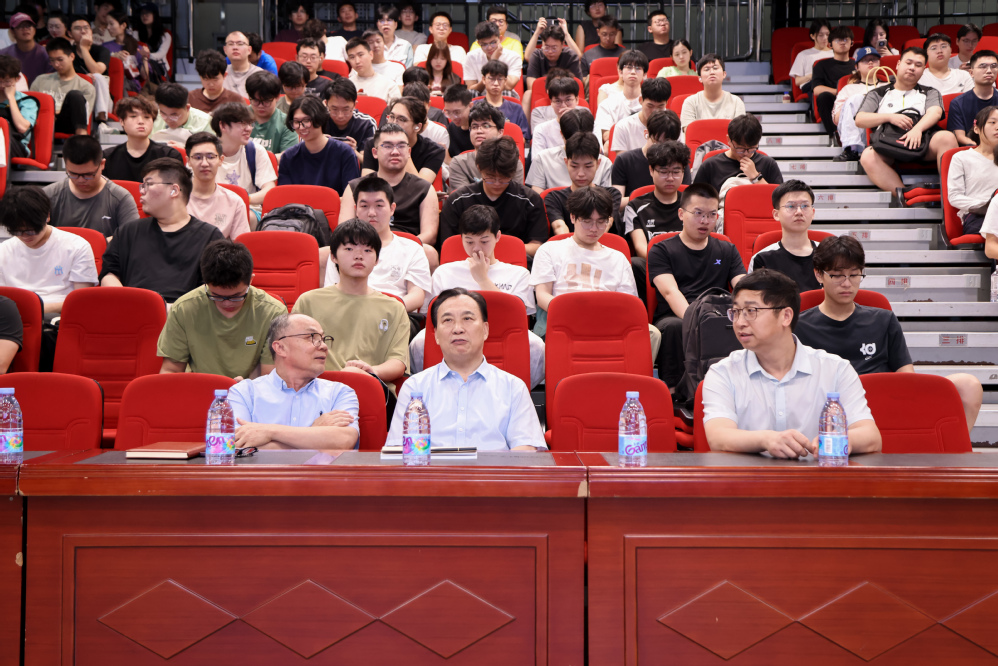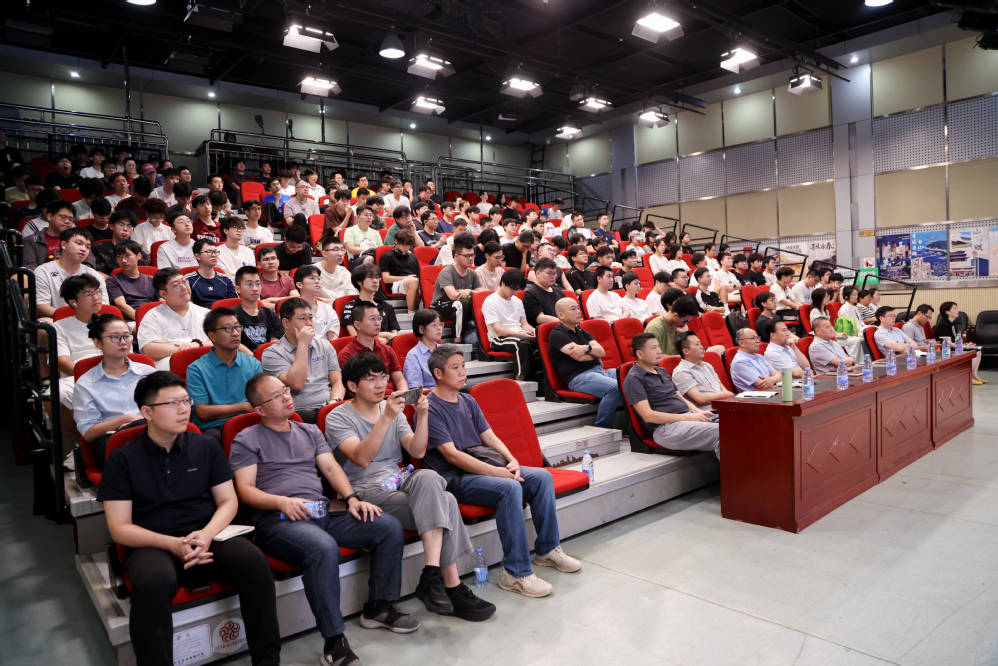
9月11日上午,山东科技大学副校长、党委常委阳凡林教授受邀到访福建理工大学旗山校区,在人文演播厅为师生带来题为《水下机器人多源融合定位技术与系统研发》的专题学术讲座,与智慧海洋科学技术学院180名师生交流互动。讲座由欧阳永忠教授主持。
讲座开场,阳凡林教授便直切主题,点出了当前水下工程领域的共性难题:在复杂多变的海洋环境中,单一定位技术往往容易出现精度不足、稳定性差等问题,长期制约着水下施工、水下检测、水下测图三大核心作业场景的作业效率。针对这一行业瓶颈,阳凡林教授团队经过技术攻关,创新研发了水下机器人多源融合精确导航定位技术体系,实现了水下高精度定位技术突破。
整场讲座没有堆砌晦涩的理论公式,而是结合大量实测数据与工程案例,把技术创新点讲得清晰透彻。
水下施工场景:提出水声多信标约束组合导航方法,结合LSTM神经网络技术,有效抑制定位信号中断误差,大幅提高了深水作业导航的可靠性。
水下检测场景:研发双目深度感知图像自适应增强技术,提出结构化视觉靶标约束修正算法,实现水下机器人厘米级精准定位。
深海测图场景:创新交互定位与测图技术,打通定位与测图信息双向互通,将深海点云定位精度从十米级提升至米级。
目前,相关技术成果已成功应用于南海深水试验、广州鱼珠沉管隧道、阳江海上风电、北极深海测图等重大工程,应用成效显著。
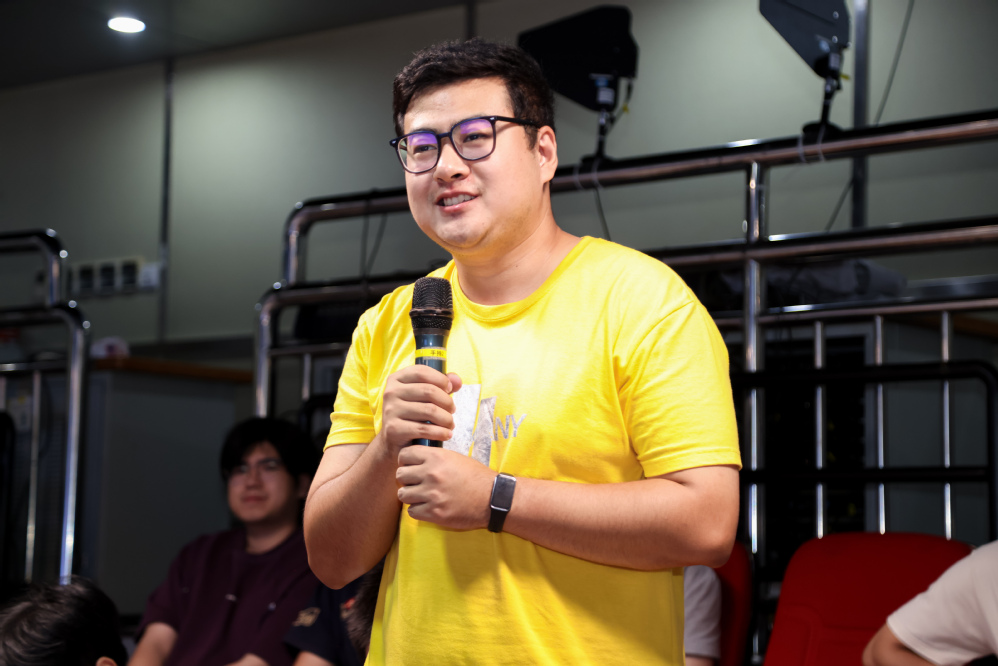
在随后的互动交流环节,师生们围绕水下机器人多源融合定位技术突破、海洋环境适配、行业发展前景等问题积极提问,阳凡林教授逐一细致解答。同时,他还结合自身二十余年的从教经历,以及山东科技大学在海洋测绘人才培养体系建设过程中的探索经验,系统介绍了“校企深度协同,实践贯穿全程”的育人模式。这套育人模式通过精准对接行业需求,在日常教学中同步夯实学生专业基础、提升工程实践能力、铸造职业精神,让在场师生对海洋专业人才的成长路径有了全新的审视与思考。
学院创始人黄红武教授对本次报告作总结点评。他指出,“融合”与“交叉”是本次报告的核心亮点,充分彰显了海洋机器人、海洋信息技术、海洋测绘学科交叉融合的创新优势。他表示,学院将结合福建省区域发展需求,借鉴山东科技大学在涉海人才培养方面的成功经验,以科研项目和工程任务为牵引,深化专业交叉融合,推动教学、科研、人才培养协同发展,打造特色学科优势。
本场讲座是福建理工大学“百卅福工·智启未来”创新发展论坛暨“向海图强·智慧海洋论坛”系列活动之一。讲座紧扣智慧海洋领域前沿,兼具理论深度与工程应用价值,为学院科研创新、人才培养,以及海洋机器人、海洋测绘、海洋信息技术等专业建设拓宽了思路、提供了有益参考。
专家简介:阳凡林,山东科技大学副校长、党委常委,二级教授、博士生导师,自然资源部海洋测绘重点实验室主任,兼任中国海洋学会常务理事、中国海洋湖沼学会测绘专委会常务副主任委员、中国测绘学会大地测量与导航专委会副主任委员。长期深耕海洋测绘、导航定位、海洋技术领域,主持国家级、省部级项目20余项,获国家科技进步二等奖及多项省部级科技奖励。牵头构建了山东科技大学海洋测绘本硕博一体化人才培养体系,近年又推动“海洋测绘工程工学本科专业教学计划获得国际海道测量师和海图制图师能力标准委员会(IBSC)国际A级认证,为我国海洋测绘领域培育了大批高素质专业人才。